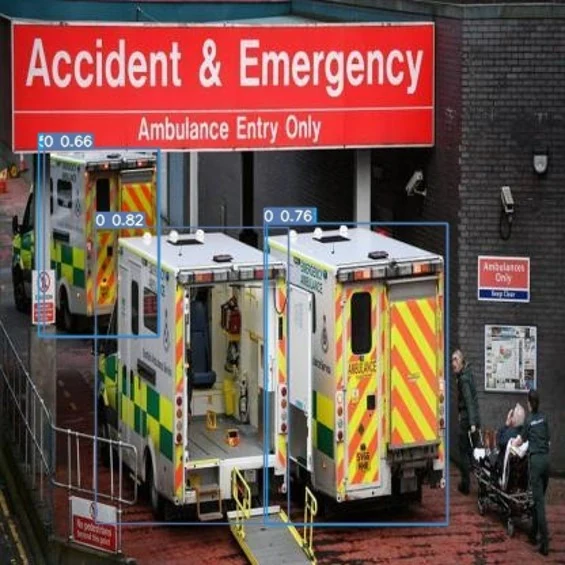
از تشخیص خودرو تا کنترل هوشمند ترافیک؛ ادراک، یادگیری تقویتی و اولویت خودروهای امدادی
نگاهی سیستمی به اتصال تشخیص خودرو، تخمین وضعیت ترافیک و یادگیری تقویتی در یک کنترلکننده تطبیقی چهارراه.
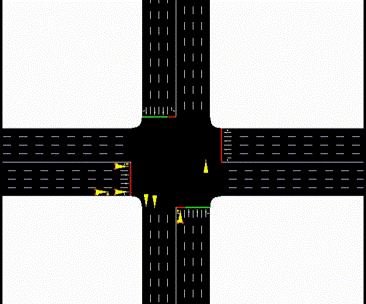
دوربینی که خودروها را تشخیص میدهد مفید است، اما هنوز یک سامانه کنترل ترافیک هوشمند نیست. برای تغییر تطبیقی چراغ، یک حلقه کامل لازم است: ادراک ← تخمین وضعیت ← تصمیم ← کنترل ← بازخورد.
این همان نخ مشترکی است که پایاننامه کارشناسی ارشد من را به کارهای بعدی روی دیتاست و تشخیص خودرو متصل میکند.
لایه اول — ادراک
در این لایه سؤالهای بصری پاسخ داده میشوند: چه خودروهایی حضور دارند؟ چند خودرو؟ در کدام مسیر؟ آیا خودروی امدادی وجود دارد؟
تشخیص شیء ابزار طبیعی این مرحله است چون هم کلاس و هم موقعیت را برمیگرداند. اما تعریف کلاسها باید با هدف کنترل هماهنگ باشد. اگر آمبولانس در کلاس عمومی «ون» قرار بگیرد، سیاست اولویت امدادی اطلاعات کافی نخواهد داشت.
به همین دلیل در دیتاست هفتکلاسه ما، آمبولانس و خودروی آتشنشانی بهصورت کلاس مستقل تعریف شدند.
لایه دوم — تخمین وضعیت
خروجی خام آشکارساز هنوز state مناسب برای کنترل نیست. کنترلکننده به نمایش فشردهتری نیاز دارد، مثلاً:
- طول صف هر ورودی؛
- تراکم خودرو؛
- تخمین زمان انتظار؛
- اشغال خطوط؛
- حضور خودروی امدادی؛
- فاز فعلی چراغ و زمان سپریشده از آن.
این مرحله خیلی مهم است. عدمقطعیت آشکارسازی مستقیماً به عدمقطعیت کنترل تبدیل میشود. خودروهای ازدسترفته، occlusion و اشتباه کلاس میتوانند state ارسالی به عامل تصمیمگیر را تحریف کنند.
لایه سوم — تصمیمگیری دنبالهای
در پایاننامه کارشناسی ارشد من، چهارراه در SUMO مدل شد و کنترل با ایدههای Q-learning و شبکه عمیق بررسی شد. یادگیری تقویتی برای این مسئله مناسب است چون هر تصمیم چراغ، صفهای آینده را تغییر میدهد. کنترلکننده نباید فقط فریم فعلی را بهینه کند؛ باید سیاستی برای دنباله تصمیمها یاد بگیرد.
textدوربین / آشکارساز ↓ تخمین وضعیت ترافیک ↓ سیاست RL → فرمان چراغ ↓ چهارراه / SUMO ↓ تأخیر، صف، عبور → پاداش ↺
اولویت امدادی تابع هدف را تغییر میدهد
تشخیص خودروی امدادی فقط باعث جزئیتر شدن دیتاست نمیشود؛ تابع هدف کنترلکننده را تغییر میدهد.
در حالت عادی شاید هدف کمینهکردن تأخیر متوسط باشد. با حضور آمبولانس، مسئله چندمعیاره میشود: کاهش تراکم عمومی همراه با جریمه بسیار بزرگتر برای تأخیر خودروی امدادی.
این موضوع چند سؤال پژوهشی مهم ایجاد میکند:
- اولویت امدادی چگونه با جلوگیری از قفلشدگی مسیرهای متقاطع متعادل شود؟
- سیاست در برابر تشخیص اشتباه آمبولانس چقدر باید مقاوم باشد؟
- اولویت بهتر است rule-based باشد، در reward وارد شود یا یک لایه supervisory داشته باشد؟
- سامانه ادراک باید خودروی امدادی را از چه فاصلهای تشخیص دهد تا green corridor مفید ایجاد شود؟
معیار بهتر از mAP آشکارساز
وقتی خروجی مدل وارد کنترلکننده میشود، ارزیابی نباید در معیارهای تصویر متوقف شود:
| لایه | نمونه معیار |
|---|---|
| ادراک | Precision، Recall، mAP، Latency |
| تخمین وضعیت | خطای شمارش صف و اشغال مسیر |
| کنترل | زمان انتظار، زمان سفر، throughput |
| اولویت امدادی | تأخیر خودروی امدادی، زمان عبور |
| پایداری | عملکرد در حضور miss و false detection |
این جهت برای من بسیار جذاب است: کیفیت ادراک را با تصمیمهایی که ممکن میکند ارزیابی کنیم، نه فقط با باکسهایی که رسم میکند.
مرحله بعدی پژوهش
یک آزمایش خوب میتواند سه کنترلکننده را در سناریوهای یکسان SUMO مقایسه کند:
- کنترل زمانثابت؛
- RL با state ایدهآل شبیهساز؛
- RL با state نویزی حاصل از مدل بینایی ماشین.
فاصله عملکرد سیستم دوم و سوم نشان میدهد کیفیت ادراک چقدر روی کنترل اثر دارد. بعد میتوان خطاهای تشخیص را بهصورت کنترلشده تزریق کرد و سنجید آیا تخمین وضعیت uncertainty-aware یا یک لایه ایمنی، سیاست را مقاومتر میکند یا نه.
در این حالت پروژه دیگر صرفاً «YOLO + RL» بهعنوان دو فناوری کنار هم نیست؛ بلکه یک سامانه پژوهشی یکپارچه ادراک و کنترل خواهد بود.