تشخیص شیء در عمل؛ YOLO، خانواده R-CNN و طراحی بهتر دیتاست
یک یادداشت کاربردی درباره انتخاب روش تشخیص شیء بر اساس تأخیر، دقت مکانیابی، سگمنتیشن و محدودیت داده؛ نه صرفاً شماره نسخه مدل.
این بخش فقط خلاصه مقاله نیست؛ هدف این است که مسئله، داده، روش، نتیجه، محدودیت و درس مهندسی هر پروژه را به زبان خوانا توضیح دهد.

یک یادداشت کاربردی درباره انتخاب روش تشخیص شیء بر اساس تأخیر، دقت مکانیابی، سگمنتیشن و محدودیت داده؛ نه صرفاً شماره نسخه مدل.

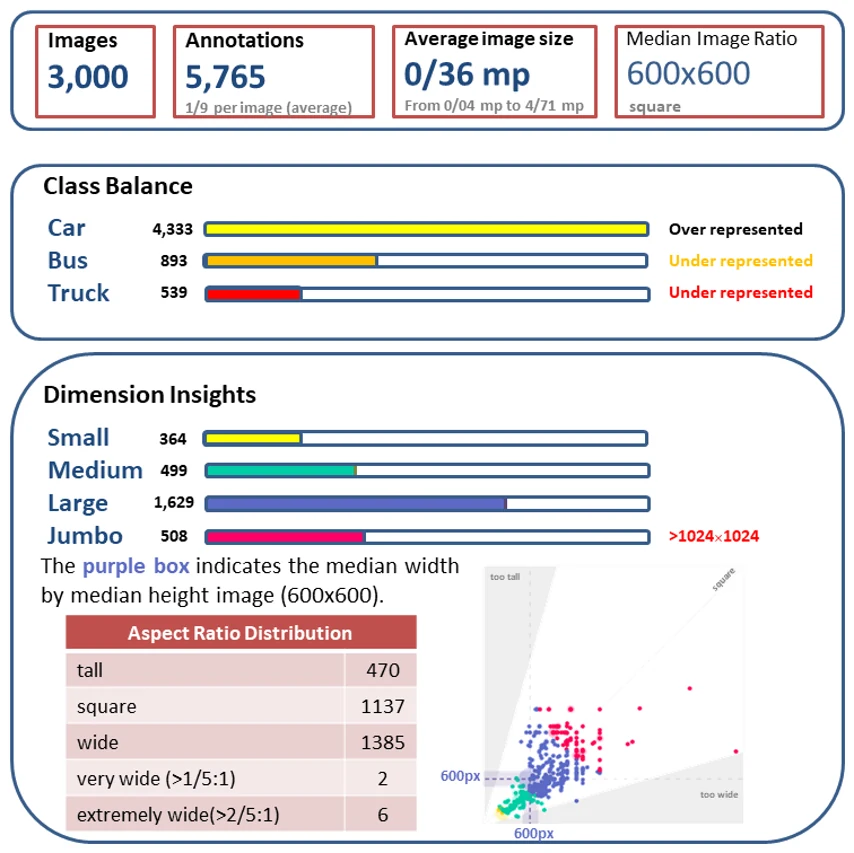
یک مجموعهداده بومی شامل ۳۰۰۰ تصویر خودرو و ۵۷۶۵ باکس برچسبگذاریشده که عملکرد YOLOv8s را نسبت به مدل آموزشدیده با COCO بهطور محسوسی بهبود داد.
برای مقالات دارای DOI، عنوان، تاریخ و محل انتشار بر اساس رکورد تأییدشده نگهداری و هنگام Build با Crossref کنترل میشود؛ تعداد استناد همان مقالات نیز با DOI از Semantic Scholar بهروزرسانی میشود. Google Scholar بهعنوان پروفایل علمی اصلی در دسترس است.

یک یادداشت کاربردی درباره انتخاب روش تشخیص شیء بر اساس تأخیر، دقت مکانیابی، سگمنتیشن و محدودیت داده؛ نه صرفاً شماره نسخه مدل.

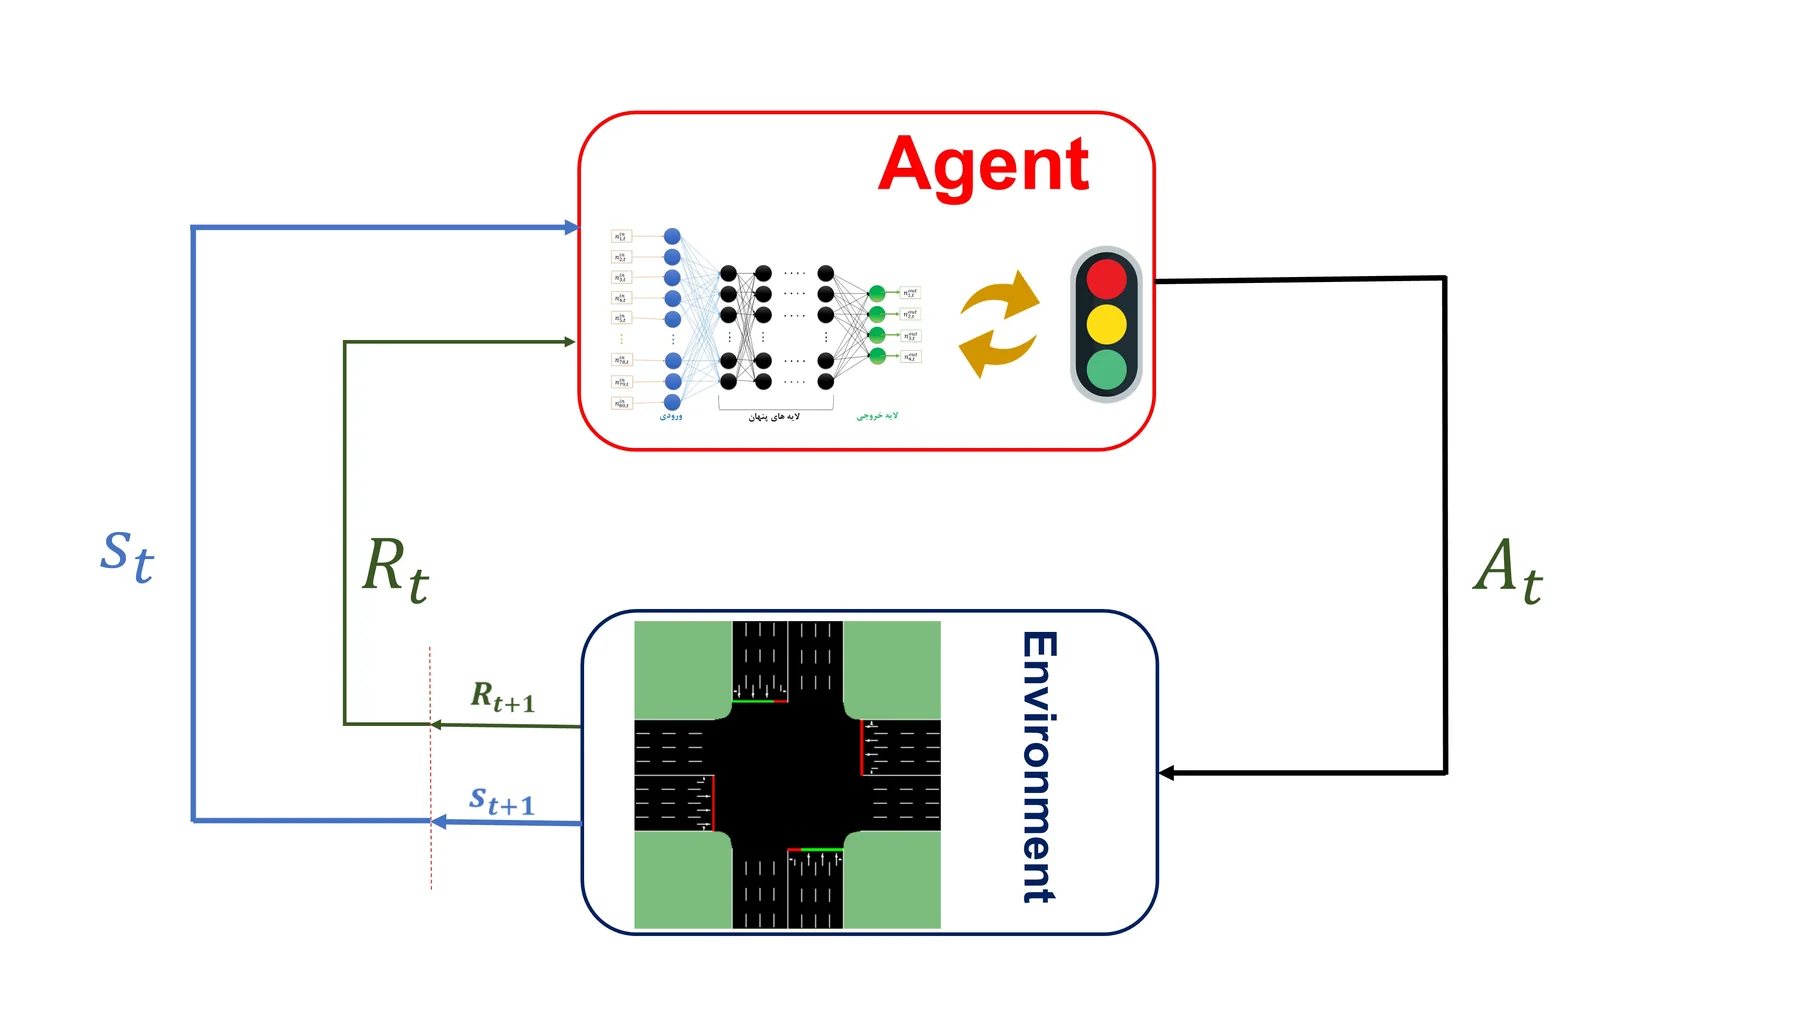
بهروزرسانی کوتاهی از ادامه بخش کنترل پایاننامه ارشد؛ توسعه پژوهش کنترل چراغ راهنمایی مبتنی بر Deep Q-Learning پیش از ارسال برای داوری.
مطالعه مقاله
نگاهی سیستمی به اتصال تشخیص خودرو، تخمین وضعیت ترافیک و یادگیری تقویتی در یک کنترلکننده تطبیقی چهارراه.

یک مجموعهداده بومی شامل ۳۰۰۰ تصویر خودرو و ۵۷۶۵ باکس برچسبگذاریشده که عملکرد YOLOv8s را نسبت به مدل آموزشدیده با COCO بهطور محسوسی بهبود داد.

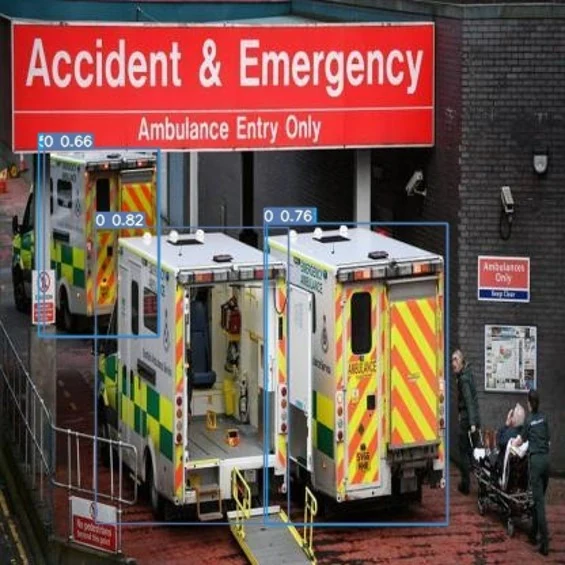
بنچمارکی هفتکلاسه با ۲۹٬۷۵۹ تصویر که آمبولانس و خودروی آتشنشانی را بهصورت کلاس مستقل تشخیص شیء مدل میکند و عملکرد آشکارسازهای بلادرنگ را میسنجد.

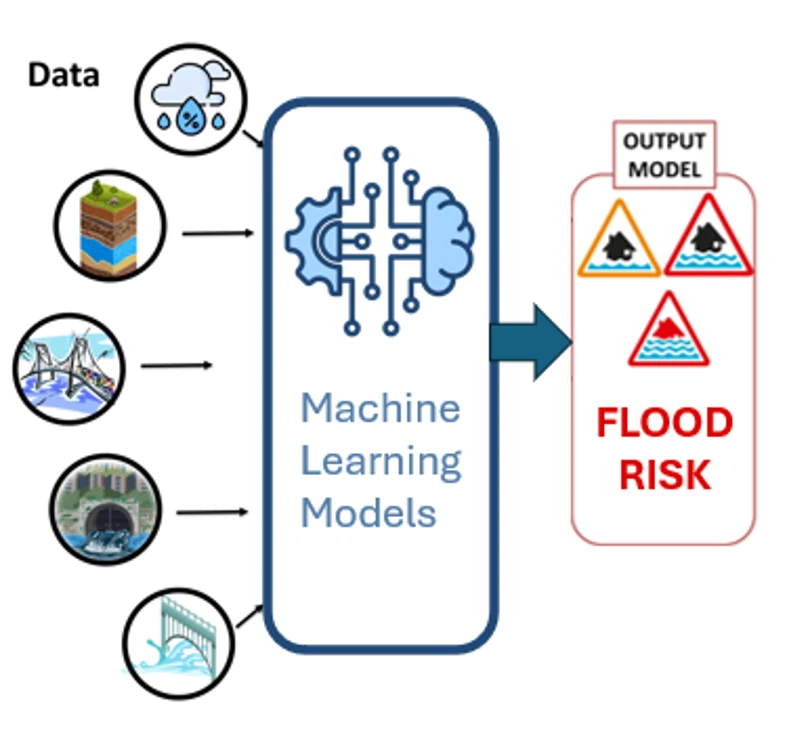
مقایسه سه روش یادگیری ماشین برای پیشبینی امتیاز مواجهه، بحرانیبودن و ریسک سیلاب با استفاده از دادههای ۲۶۳۴ پل.

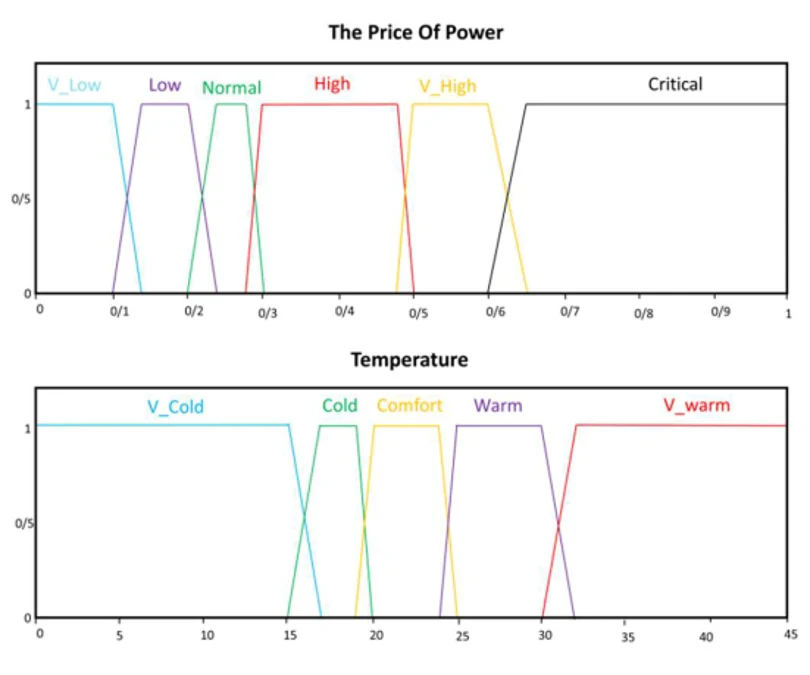
یک کنترلکننده مرکزی برای هماهنگی ۱۰۰ واحد تهویه مطبوع با ترکیب انرژی باد، شبکه، تصمیمگیری فازی و کنترل تطبیقی غیرخطی.

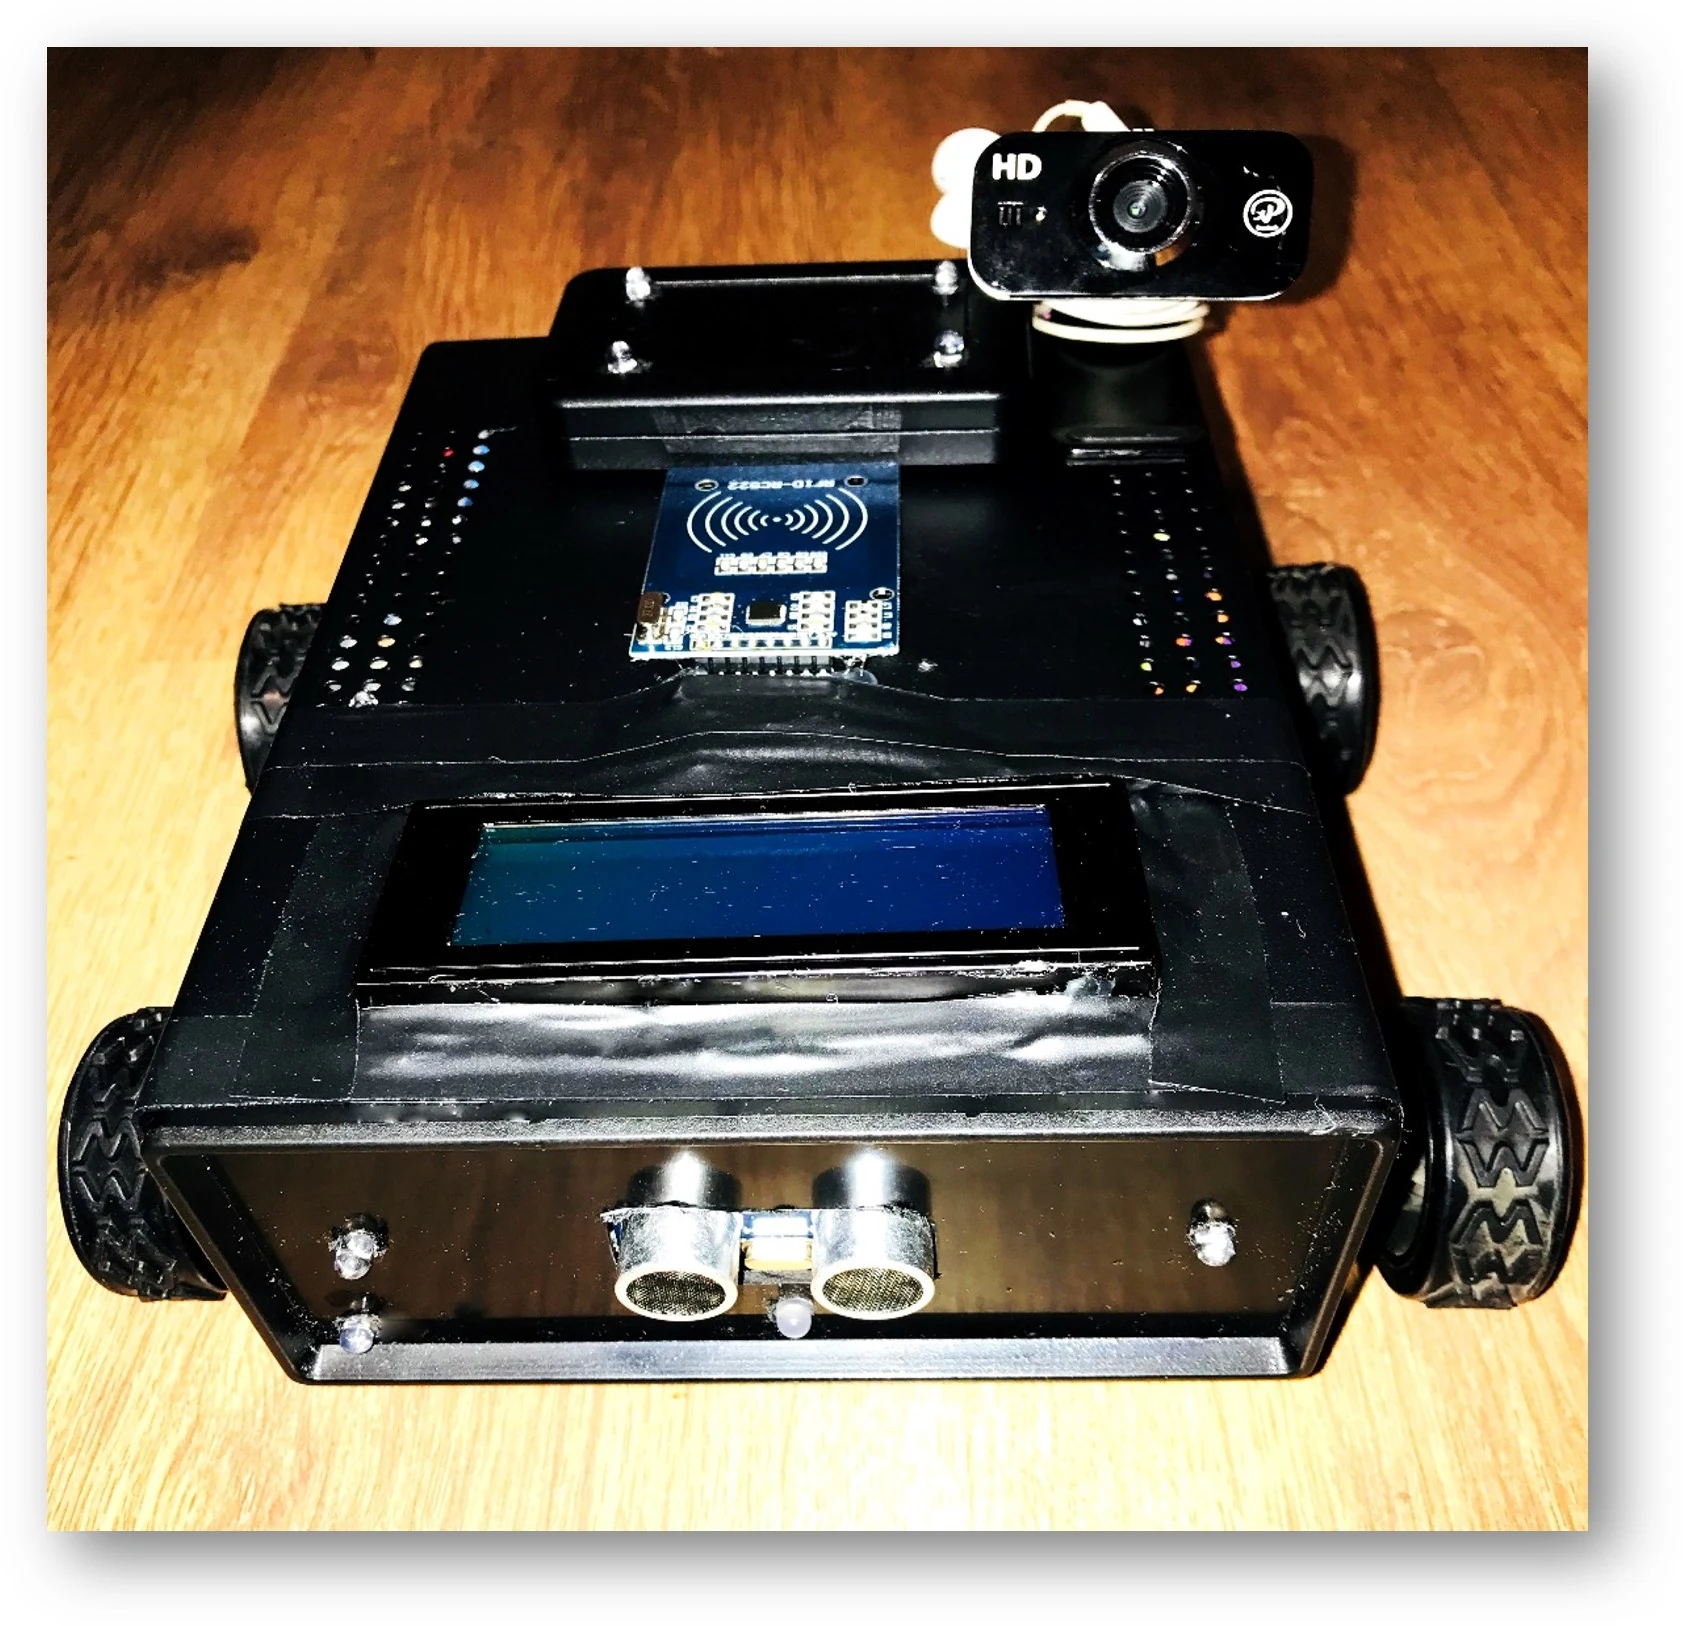
طرحی چندمنظوره برای خانه هوشمند که فرمانهای صوتی را بهصورت محلی پردازش میکند و تعامل آفلاین، رایانش لبه و کنترل محیط را در کنار هم قرار میدهد.

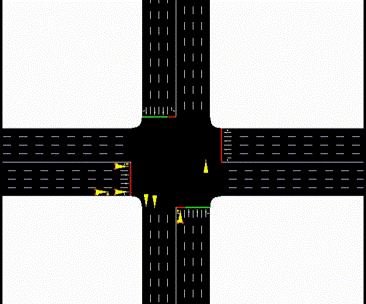
پایاننامه کارشناسی ارشد من در سال ۱۴۰۰ از یادگیری تقویتی با Deep Q-Learning، شبیهساز SUMO و تخمین ترافیک مبتنی بر YOLO برای کنترل تطبیقی چراغ راهنمایی استفاده کرد.